Publications
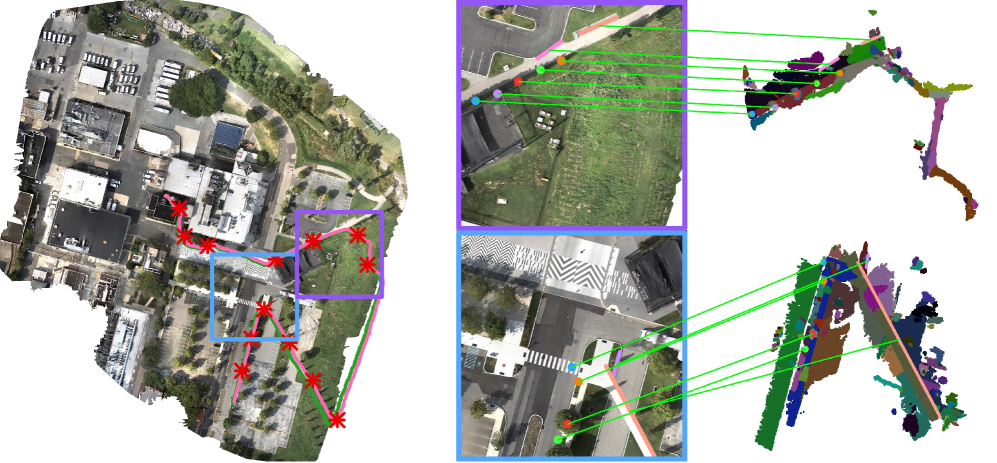 | Meridian: Metric-Semantic Primitive Matching for Cross-View Geo-Localization Beyond Urban EnvironmentsMason Peterson, Qingyuan Li, Yixuan Jia, Fernando Cladera, Carlos Nieto-Granda, Camillo Jose Taylor, Jonathan P. How arXiv preprint, 2026 |
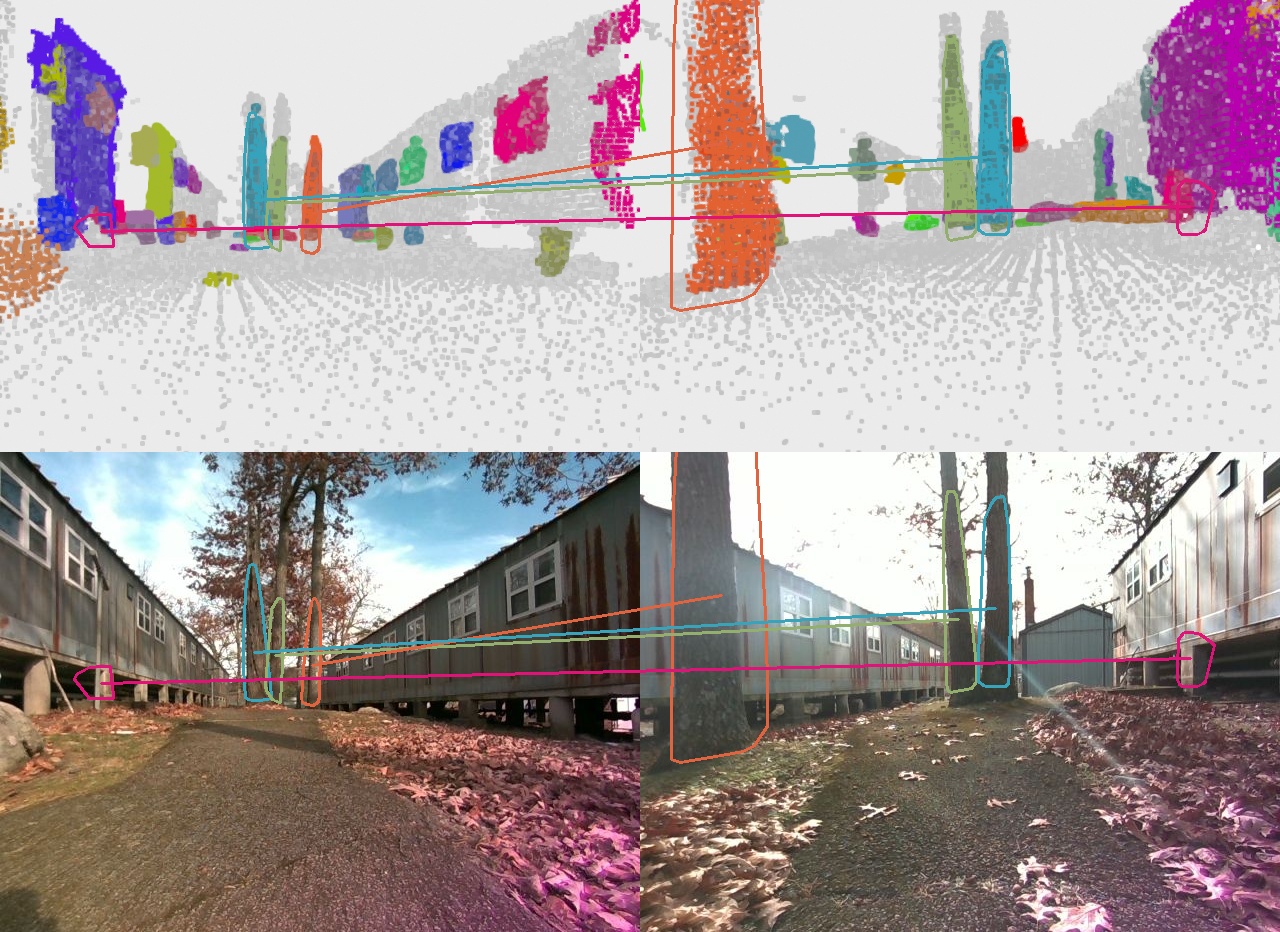 | ROMAN: Open-Set Object Map Alignment for Robust View-Invariant Global LocalizationMason Peterson, Yixuan Jia, Yulun Tian, Annika Thomas, Jonathan P. How Robotics: Science and Systems (RSS), 2025 |
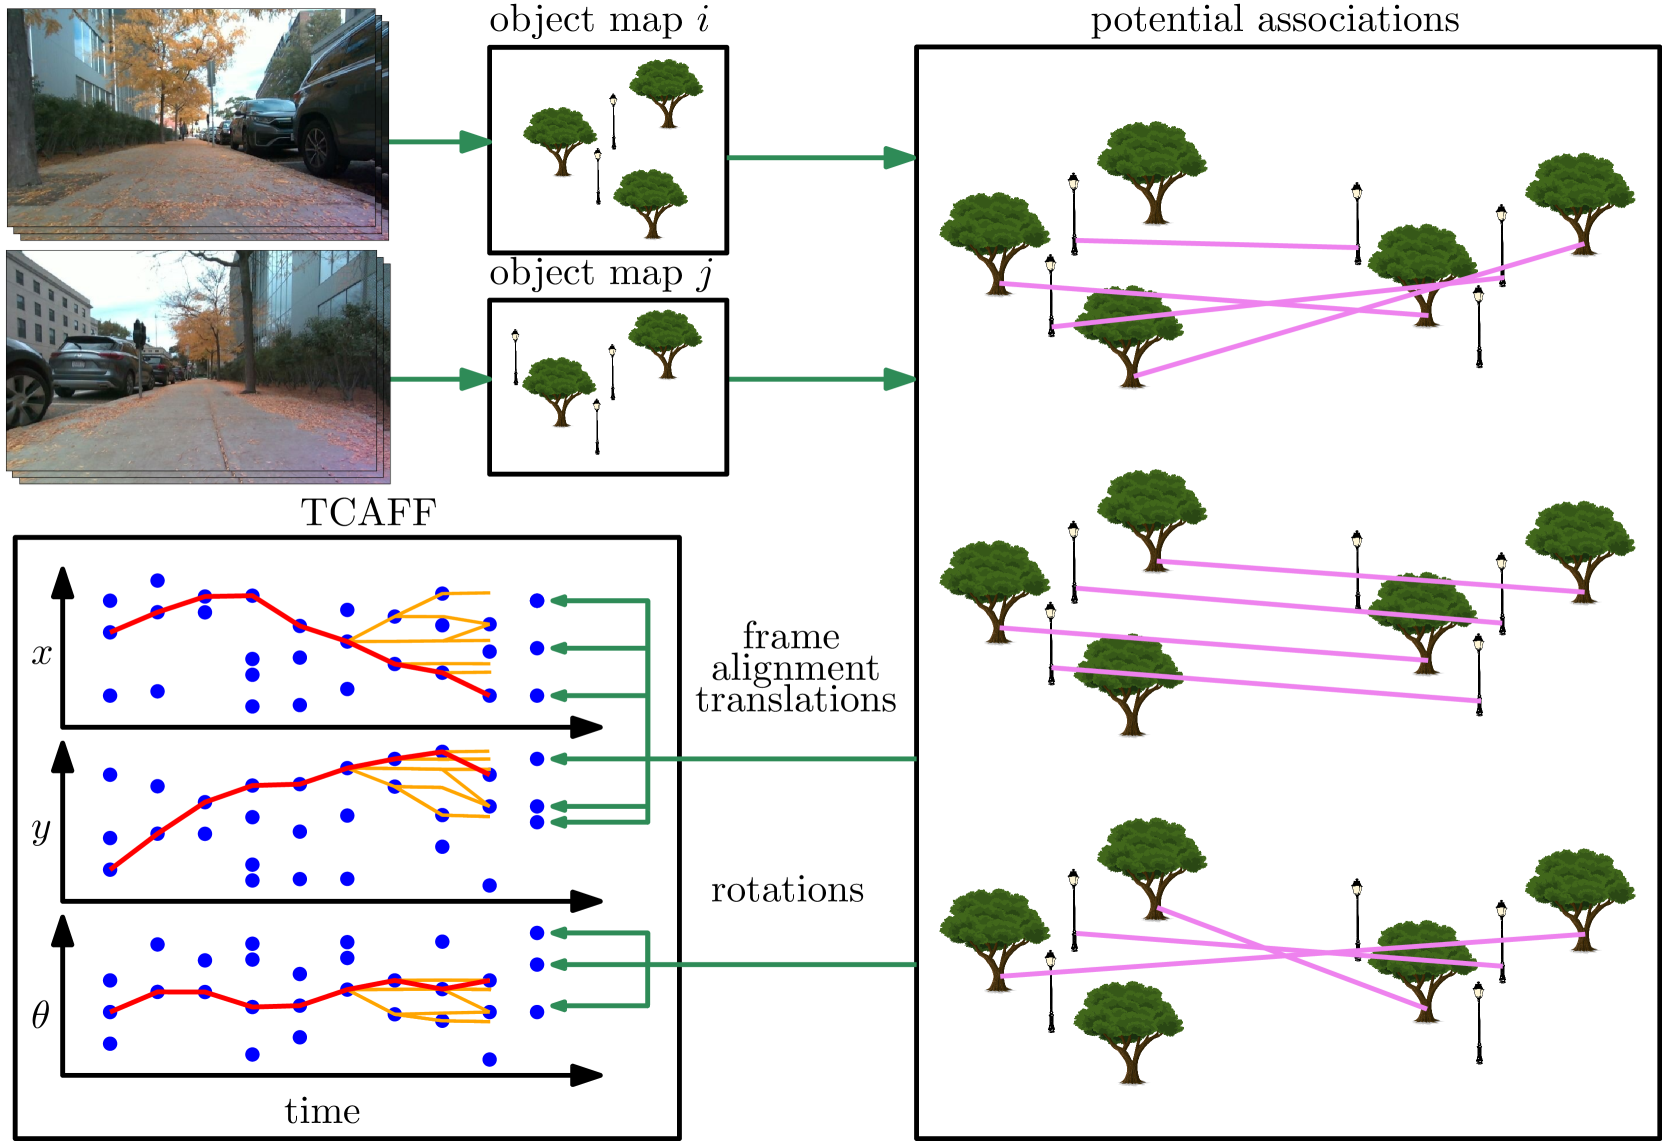 | TCAFF: Temporal Consistency for Robot Frame AlignmentMason Peterson, Parker C. Lusk, Antonio Avila, Jonathan P. How IEEE International Conference on Robotics and Automation (ICRA), 2025 |
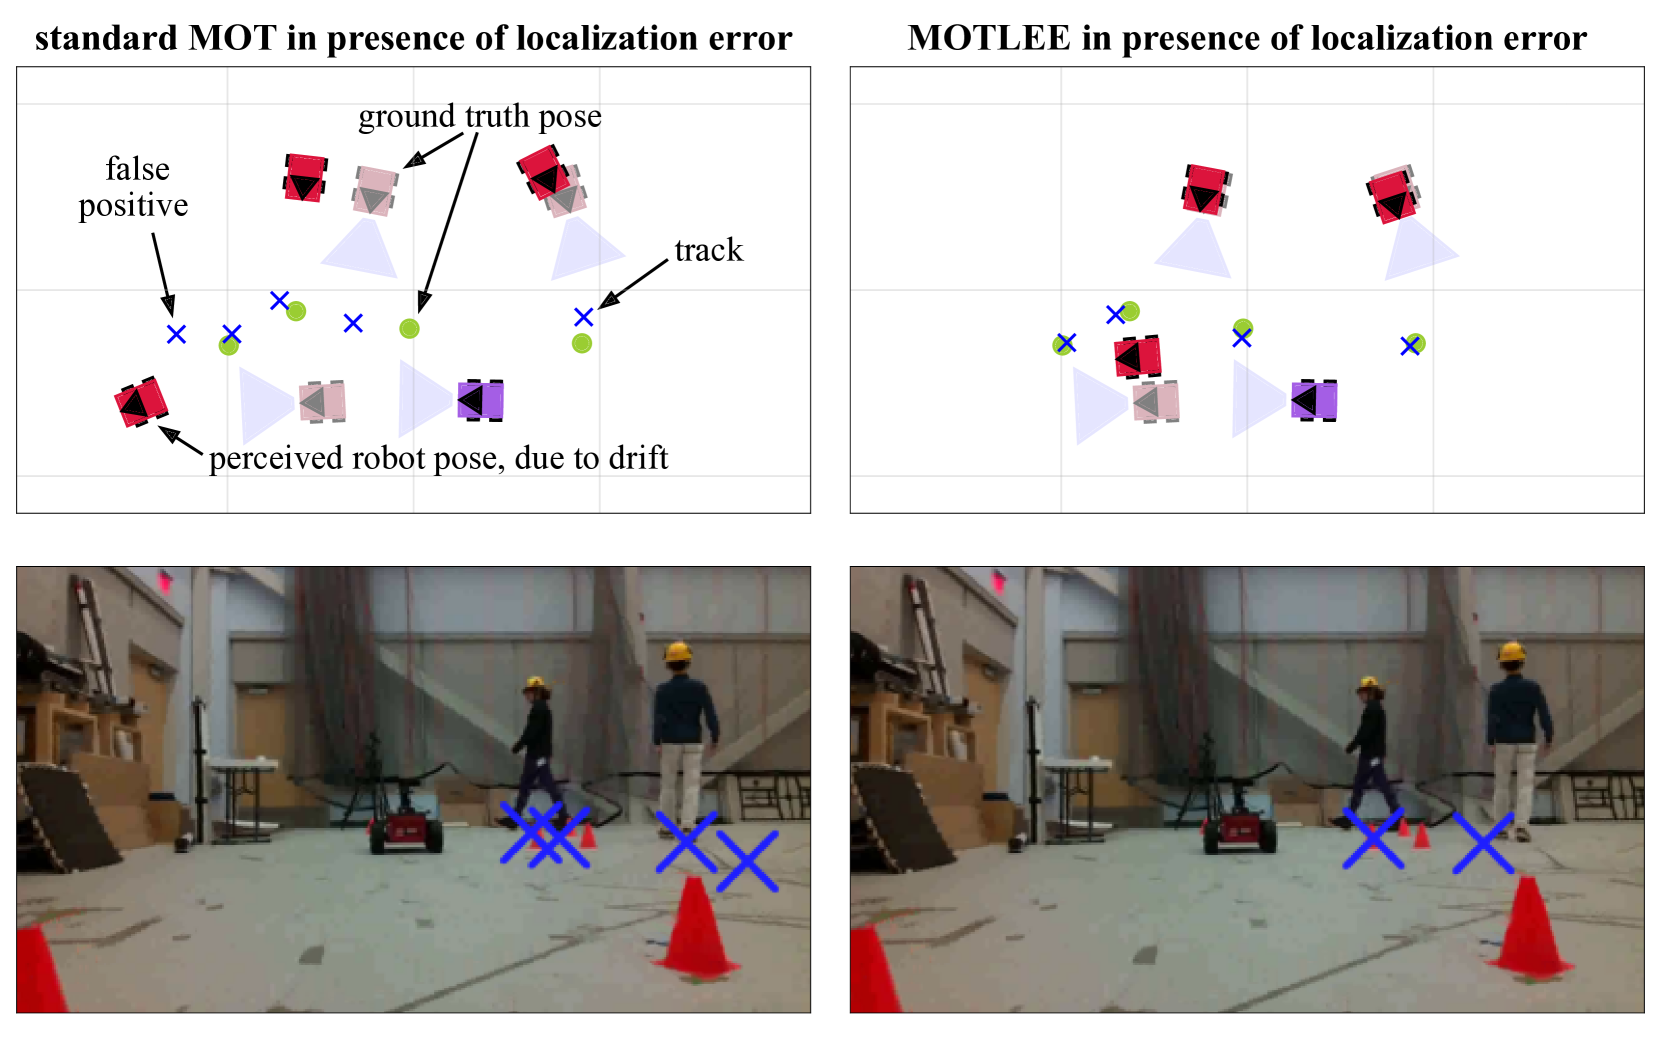 | MOTLEE: Distributed Mobile Multi-Object Tracking with Localization Error EliminationMason Peterson, Parker C. Lusk, Jonathan P. How IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2023 |
Theses
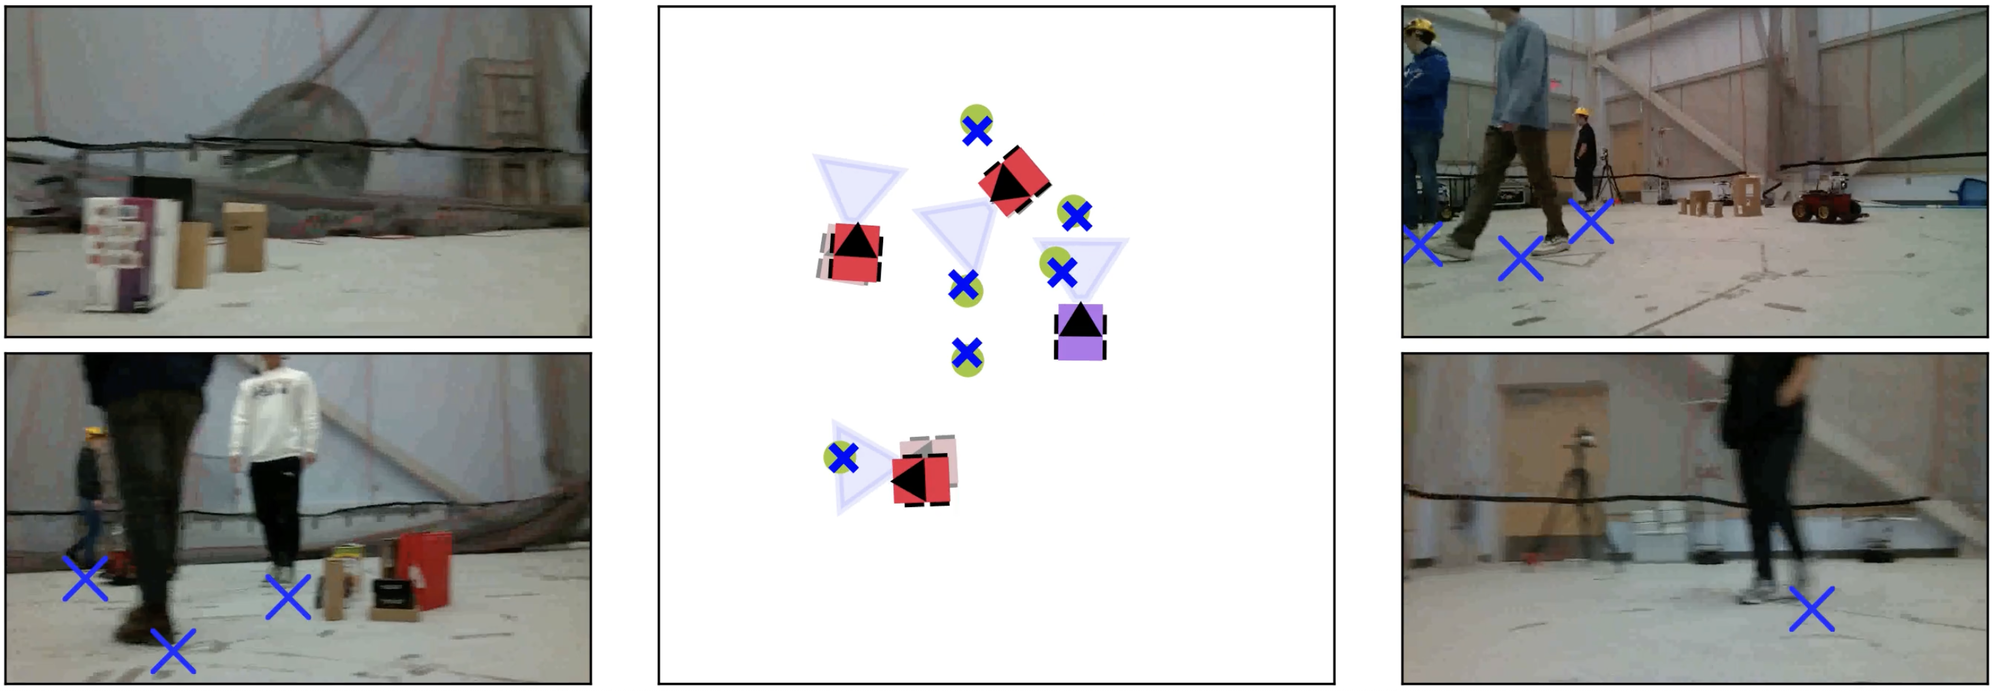 | Relative Robot Localization and Frame Alignment for Multi-Robot CollaborationMason PetersonSM Thesis, 2024MIT Department of Aeronautics and Astronautics |